快门已经很快,为什么竖线还是斜的?
从车窗拍过一根竖杆,照片里杆子的边缘很清楚,却朝一边倾斜。另一次拍摄,画面里的墙一动不动,照片却多了几道横向明暗带。两种现象都可以来自同一件事。滚动快门的每一行有自己的曝光时间窗口,画面上方与下方记录的是不同时间。只缩短每行的曝光,能减少单行记录到的位置变化。各行开始曝光的时间差还在,整根杆子就可能继续倾斜。
相机设置里常见的快门速度对应曝光持续多久。用一个简化模型,把第 y 行的开始时刻写成 t₀ + yΔt,其中 Δt 是相邻行开始曝光的时间差。将每行的曝光长度记为 T,那一行记录的就是从开始时刻到其后 T 的光。这里让所有行的 T 相同,开始和结束都逐行延后。全局快门让所有行同时开始和结束曝光,后续把像素送出传感器仍然可以分时进行。判断滚动快门产生的形变,需要知道取样时间,单看写出图像的速度不够。Basler 的电子快门说明
用脚本模拟一根在成像平面匀速向右移动的竖条。模型有 1000 行,同一列在不同的行使用相同像素尺度,速度设为每秒 6000 像素。行间隔为 20 微秒时,首行和末行之间隔了 999 个行间隔,曝光开始相差 19.98 毫秒。曝光中点也相差这么久,所以竖条在末行比首行向右多了 119.88 像素。对于恒速运动与稳定照明,曝光区间的中点给出每行竖条亮度分布的中心。把整张图的边缘连起来,看见的倾斜就来自这个中心逐行向右移动。
在同一个模型里,每一行曝光期间走过的长度等于速度乘 T。曝光从 5 毫秒缩短到 0.5 毫秒时,这段位移从 30 像素变成 3 像素。亮边显得更锐利,但首尾行的曝光中点仍相差 19.98 毫秒。反过来,保持 0.5 毫秒曝光,把行间隔缩到 5 微秒,首尾中心差减到 29.97 像素,单行的运动位移仍是 3 像素。由此可以分别看出改哪个参数会改变哪一种现象。
| 教学情形 | 每行曝光 | 行间延迟 | 首尾行位置差 | 单行曝光内位移 |
|---|---|---|---|---|
| 滚动曝光 | 0.5 ms | 20 μs | 119.88 px | 3 px |
| 滚动曝光 | 5 ms | 20 μs | 119.88 px | 30 px |
| 同步曝光 | 0.5 ms | 0 μs | 0 px | 3 px |
| 更短的行间隔 | 0.5 ms | 5 μs | 29.97 px | 3 px |
照片里的倾斜还能用于做一次粗估,但需要独立知道运动速度。例如让直条在同一个平面做恒速横移,先用有时间标记的两次位置测量估计它的像素速度,再量同一帧里竖条中心在首尾行的水平坐标差。用坐标差除以像素速度,就得到两行的曝光时差。原物体若已有倾斜,可另拍静止时的图作基线。手持转动相机、物体离相机越来越近或者软件对视频进行了几何变换,这些情况下测得的像素速度和直线角度可能同时在变,简单的除法就失去了恒速模型的前提。
全局曝光的那一行数据仍有 3 像素的运动位移。如果车从右边往左边开,滚动曝光下的倾斜方向会翻转。传感器若换成从另一端开始曝光,也会反转相同行为的倾斜方向。有的传感器从中间分别向两侧扫描,描述它时就需要用实际的行起始时刻,不能把整帧都套成一条从顶到底的时间轴。匀速平移模型解释的是边缘怎样变斜。转动的物体在不同时刻还会改变方向和轮廓,因此不能只靠一个斜率把整张图校正。Oxford Instruments Andor 的滚动与全局曝光说明
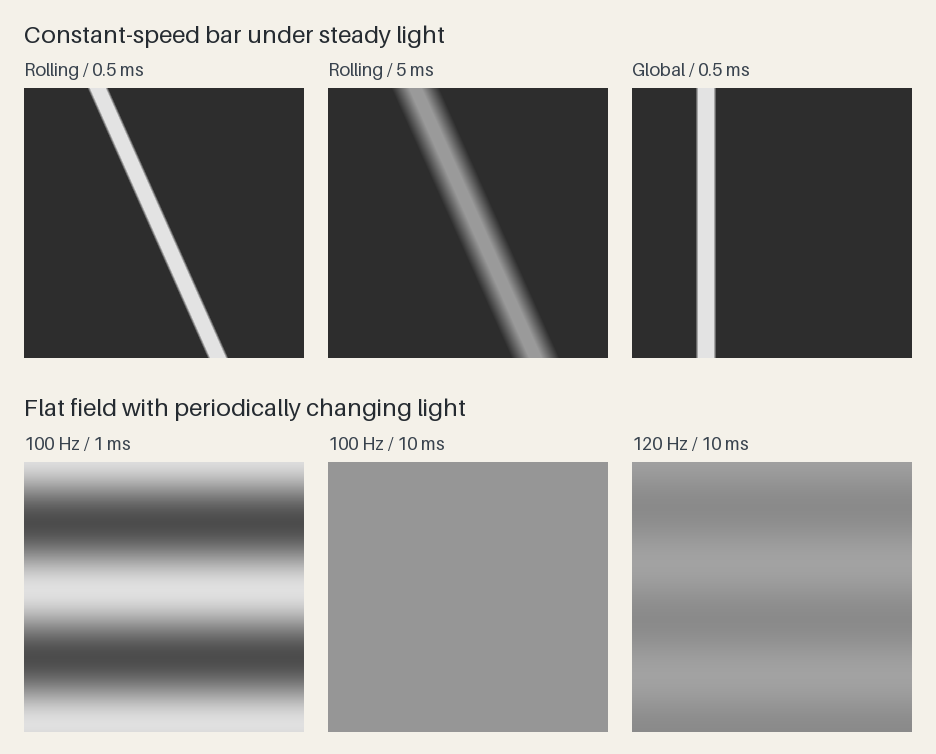
上排用恒定灯光生成,每个像素按竖条在其采样位置覆盖的时间比例设亮度。同一竖条在较长的一次曝光里分布得更宽,正中亮度也降低。下排没有移动物体,只让照明按正弦波周期变化。每个面板用相同规则把平均光强映射成灰度,行内各像素亮度相同。横纹因此只来自行与行的曝光时间差,便于和上排的几何形变分开看。
把灯光的平均强度设为 1,再加上振幅 0.5 的周期变化。在最亮和最暗的瞬间,光强分别为 1.5 和 0.5。对每行来说,感光值取决于整个曝光窗口积累的光。为了比较纹路,脚本用窗口内光强的平均值。若光强周期比曝光窗口长得多,这个平均值就接近当时的瞬时光强。等下一批行开始曝光时,灯可能已经走到另一个周期相位,于是同一面墙会被画成明暗横带。索尼的说明也描述了闪烁灯光下,传感器不同位置取到亮暗不同时会出现条带。Sony 的闪烁与横带说明
若灯的变化恰好每秒重复 100 次,一个周期就是 10 毫秒。把每行曝光设为 10 毫秒,无论从波峰、波谷还是中间开始,窗口都含有完整的一个周期。脚本算得每行平均光强都为 1。相邻行相差 20 微秒时,约每 500 行才会重复一次相同的照明相位。曝光只用 1 毫秒时,行间最大值和最小值之差约为 0.984,合成图下排左侧有清楚的两轮明暗变化。这里比较的是周期性光源在一帧内留下的明暗起伏,改变整体曝光量不会自动改变条带的位置。
| 光强频率 | 每行曝光 | 行间延迟 | 一帧内最高与最低行的光强均值之差 |
|---|---|---|---|
| 100 Hz | 1 ms | 20 μs | 0.984 |
| 100 Hz | 10 ms | 20 μs | 0 |
| 120 Hz | 10 ms | 20 μs | 0.156 |
| 120 Hz | 约 8.333 ms | 20 μs | 0 |
| 100 Hz | 1 ms | 0 μs | 0 |
同样设成 10 毫秒,换用 120 Hz 的灯光,窗口就含有 1.2 个周期。多出来的部分随着行起点改变,模型还留有约 0.156 的峰峰差。用精确的 1/120 秒曝光,才覆盖这个频率下的完整周期。若设备只能选取舍入后的曝光、灯光频率在漂移,或现场有多个光源,用一个周期平均掉的效果就会打折。即使灯光不是正弦,只要波形稳定且严格重复,覆盖整周期仍然有效。反过来,知道供电频率还需要确认灯实际输出的变化,驱动方式可能带来不同的频率。具体机型支持的防闪烁选项也要对照说明书。Sony 的防闪烁选项及频率范围
表里的同步曝光可以让整帧亮度相同,单帧的光强均值却取决于它何时开始。脚本的起始相位下,同步曝光各行都约为 1.468。若下一帧落在灯光的暗相位,整帧就可能一起变暗。所以处理视频时,可以分别观察同一帧的行间差异,以及相邻帧整幅画面的亮度变化。这两个量在静止场景里就能区分,进一步判断是行间时序留下了横纹,还是帧与帧取到了不同的光强。
为了把帧间变化也放进对照,脚本算了每秒 30 帧、每帧同步曝光 1 毫秒的情况。100 Hz 的灯光在帧与帧之间向前走过三又三分之一个周期,所以四帧里前三帧的亮度各异,第四帧回到第一帧的值。120 Hz 在每个帧间隔正好走完四个周期,本次选择的起始相位会在每帧重复,输出亮度相同。灯光和相机若没有按这里的频率稳定运行,长时间里仍可能逐渐错开。只比较一张照片,无法检验这种帧间现象。
控制灯光时还可以利用所有行同时处于曝光中的那段时间。对于从上往下等间隔启动的模型,共同窗口从末行开始曝光到首行结束曝光。如果每行只曝光 5 毫秒,而末行比首行晚 19.98 毫秒启动,这两个时刻没有重叠。一次很短的闪光就只会照亮当时正在曝光的一部分行。若每行曝光 25 毫秒,则有 5.02 毫秒的共同窗口。把短脉冲放在其中,并且让它主导曝光,所有行可以记录到接近同一时刻的运动位置。这取决于同步信号和环境光,合成实验只计算了窗口,现场设备的时序要另行核对。Basler 关于闪光窗口的说明
这套计算可以作为排查照片的顺序。先在稳定灯光下让一条直边横向移动,固定同一个拍摄模式,只改曝光时间。若边缘变清楚而几何倾斜变化很小,再比较另一种传感器读出模式。然后对着静止的哑光表面,只改变照明或曝光,确认横带是否随灯光周期变化。测试里把运动和光强分别改变,能看清它们各自的影响。真实场景若又快又闪,缩短曝光有利于保住运动边缘,却可能让每行收到的明暗差更大。此时要根据所用相机、灯光和需要保留的细节决定先处理哪个量。
排查横带时也要留意它的方向和间距。在从顶部扫到底部的例子里,光源仅随时间变化,同一行内因而没有由这个机制引起的明暗差。若把画面旋转后再显示,条纹方向会跟着显示坐标旋转。用间距反推光源频率,还需要知道实际行时序,以及条纹是否来自单一周期。比如只看到画面裁过的一段,可能连一个完整的明暗周期都看不到。相同的条纹间距也可以由快一些的灯光和短一些的行间隔共同产生,所以一张照片的这些线索适合用来提出对照条件。
实验于 2026 年 11 月 17 日在 macOS 27.0.1、arm64、CPython 3.12.14 上运行。脚本用解析式算行光强,并在三个起点以数值积分交叉核对。默认只生成 JSON,使用 --figure 时用 Pillow 13.0.0 生成上面的合成图。输入全为教学参数,模型采用匀速平移、固定行间隔与线性光强,实机扫描时间和相机内部图像处理需要另测。
python3 rolling-shutter-lab.py > report.json
python3 rolling-shutter-lab.py --figure panels.png > report-with-figure.json